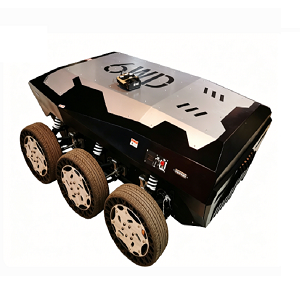
— Automatizované riešenie mobilnej bezpečnosti a kontroly
1 Pozadie aplikácie
Hliadkové operácie sú nevyhnutné na udržanie bezpečnosti a prevádzkovej stability v priemyselných areáloch, areáloch a
infraštruktúrne zariadenia.
V praktických scenároch sa úlohy hliadok opakujú a vyžadujú si konzistentné vykonávanie na vopred definovaných trasách. však
ručným hliadkam často chýba konzistentnosť v dôsledku ľudského faktora a podmienok prostredia.
Vo veľkých alebo zložitých prostrediach je pre ľudské hliadky ťažké dosiahnuť vysokofrekvenčné pokrytie, čo má za následok
slepé miesta.
Okrem toho sa hliadkové činnosti zriedka zaznamenávajú štruktúrovaným spôsobom, čo obmedzuje riadenie založené na údajoch.
Tieto faktory vedú k prechodu na automatizované hliadkové systémy.
2. Prehľad systému
Toto riešenie je založené na kombinácii:
Autonómne mobilné roboty
Multisenzorové systémy vnímania
Komunikácia a prenos dát
Platforma centralizovaného riadenia hliadok
Umožňuje nepretržité a automatizované hliadkové operácie.
3. Systém vykonávania hliadok
Platforma mobilných robotov
Robot je navrhnutý pre stabilnú dlhodobú prevádzku vo vonkajšom a pološtruktúrovanom prostredí:
Schopnosť autonómnej navigácie
Stabilný pohyb v rôznorodom teréne
Denná a nočná prevádzka
Nepretržité hliadkovanie na trase
Systém vnímania a detekcie
Systém integruje viacero senzorov:
RGB kamery na vizuálne sledovanie
Termovízia pre nočnú detekciu a detekciu teploty
LiDAR na mapovanie a vyhýbanie sa prekážkam
Voliteľné akustické a vibračné senzory
Navigácia a vyhýbanie sa prekážkam
Mapovanie založené na SLAM
Preddefinovaná realizácia trasy
Dynamické vyhýbanie sa prekážkam
Plánovanie úloh a prepínanie trasy
Komunikácia a diaľkové ovládanie
Prenos dát v reálnom čase
Vzdialená správa úloh
Možnosť manuálneho ovládania
Koordinácia viacerých zariadení
4. Operačná logika
Systém funguje na základe preddefinovaných pracovných tokov hliadok:
Hliadková oblasť je najprv zmapovaná a segmentovaná. Robot potom vykonáva hliadkové trasy, pričom neustále zbiera
údajov.
Keď sa zistia anomálie, môžu sa spustiť a zaznamenať výstrahy.
Po dokončení úloh sa robot vráti do nabíjacej alebo pohotovostnej stanice.
5. Aplikačné scenáre
Priemyselné parky a kampusy
Energetické a inžinierske siete
Sklady a logistické centrá
Monitorovanie infraštruktúry
Nočné alebo bezobslužné zóny
6. Systémová hodnota
Štandardizované vykonávanie hliadok
Znížená závislosť od ľudskej práce
Vylepšená bezpečnosť
Zvýšená frekvencia hliadok
Správa založená na údajoch
7. Škálovateľnosť
Koordinácia viacerých robotov
Integrácia s dronmi
Integrácia bezpečnostného systému
Dátová analytika a upgrady AI
8. Záver
Autonómny hliadkový systém transformuje tradičné manuálne hliadkové operácie na štruktúrované, automatizované a
proces založený na údajoch, ktorý umožňuje efektívnejšiu a spoľahlivejšiu správu lokality.
Súbory cookie používame, aby sme vám poskytli lepší zážitok z prehliadania, analyzovali návštevnosť stránok a prispôsobili obsah. Používaním tejto stránky súhlasíte s naším používaním cookies. Zásady ochrany osobných údajov